Robotique & systèmes embarqués
Robotiser un poste, de l'analyse de la tâche à la mise en production.
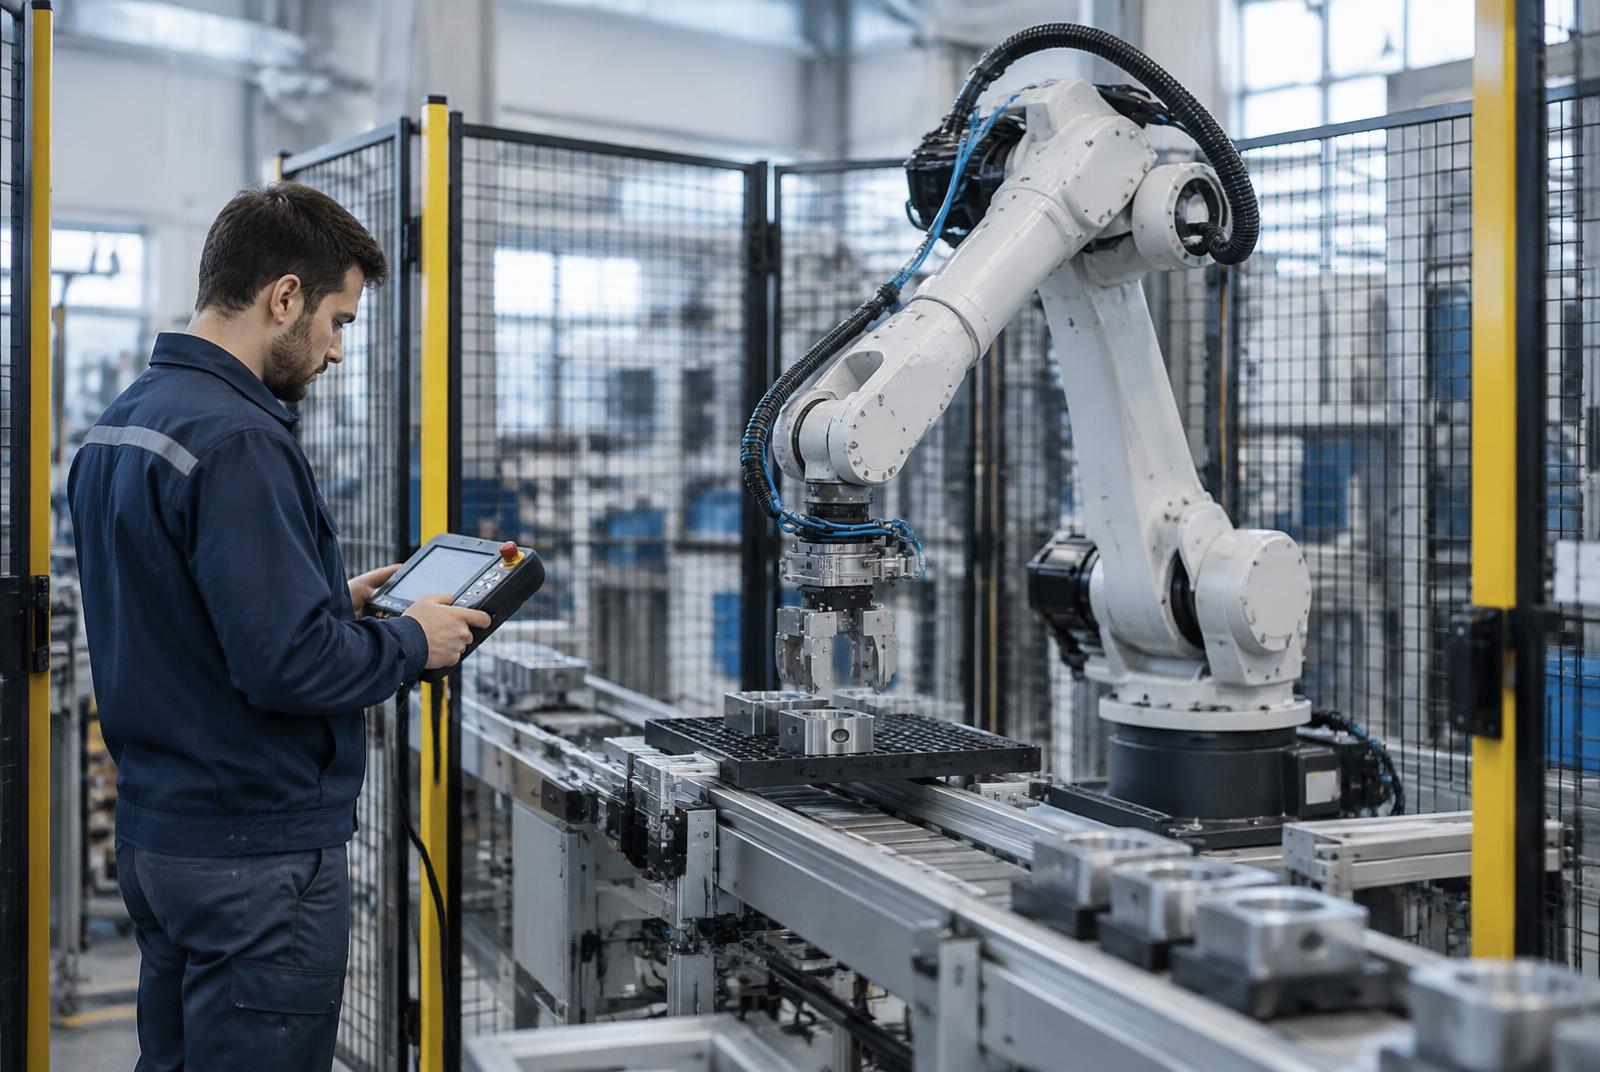
Bras robotisés 6 axes, cellules complètes, préhenseurs et effecteurs, convoyeurs, capteurs, vision, automatismes et logiciel de pilotage. Nous partons toujours du poste réel.
Ce que nous entendons en premier rendez-vous
- « On n'arrive plus à recruter sur ce poste de palettisation. »
- « Nos opérateurs font le même geste 3 000 fois par jour. »
- « On veut un robot, mais on ne sait pas si notre cadence le justifie. »
Ce que nous faisons, concrètement
Bras robotisés 6 axes
Choix du robot selon charge, portée, cadence et environnement.
Cellules robotisées
Implantation, protections, barrières immatérielles, analyse de risques.
Préhenseurs, pinces, effecteurs
Ventouses, pinces mécaniques ou électriques, outils spécifiques conçus pour la pièce.
Convoyeurs et périphériques
Alimentation, évacuation, indexation, tables tournantes.
Capteurs et vision
Détection, localisation de pièce, contrôle qualité par caméra.
Automatismes et pilotage
Programmation robot et automate, IHM, remontée d'informations.
Savoir-faire technique
Ce que comprend une cellule, et comment nous la livrons
Robot et périphériques
- —Robots industriels 6 axes et cobots, selon charge, portée et cadence
- —Préhenseurs, ventouses, pinces, outils spécifiques
- —Convoyeurs, tables tournantes, magasins, indexation
- —Vision pour guidage robot et contrôle qualité
Automatisme et pilotage
- —Automates (Siemens, Schneider…), IHM, PC industriels
- —Programmation robot : trajectoires, suivi de convoyeur, communication automate
- —Optimisation de cycle, gestion des erreurs, diagnostic
- —Remontée de données vers la supervision ou l'ERP
Sécurité et conformité
- —Analyse de risques dès la conception
- —Protections, barrières immatérielles, scrutateurs laser
- —Conformité à la directive machines 2006/42/CE
- —Dossier technique et marquage CE de la cellule
Les étapes du projet
- —Analyse du poste : pièce, cadence, qualité, ergonomie, place disponible
- —Conception 3D et simulation de la cellule
- —Fabrication, câblage, assemblage
- —Mise en service sur site, réception
- —Formation des opérateurs et de la maintenance
- —Maintenance et évolutions de programme
Secteurs d'application
IndustrieAgroalimentaireLogistiquePlasturgieMécaniqueTransportUne cellule, pas seulement un robot
Le robot n'est qu'un élément. La valeur est dans l'intégration.
Préhension, convoyage, sécurité, automate, IHM, remontée de données : c'est l'ensemble qui tient la cadence, pas le bras seul.
Cobotique : commencer petit, étendre ensuite
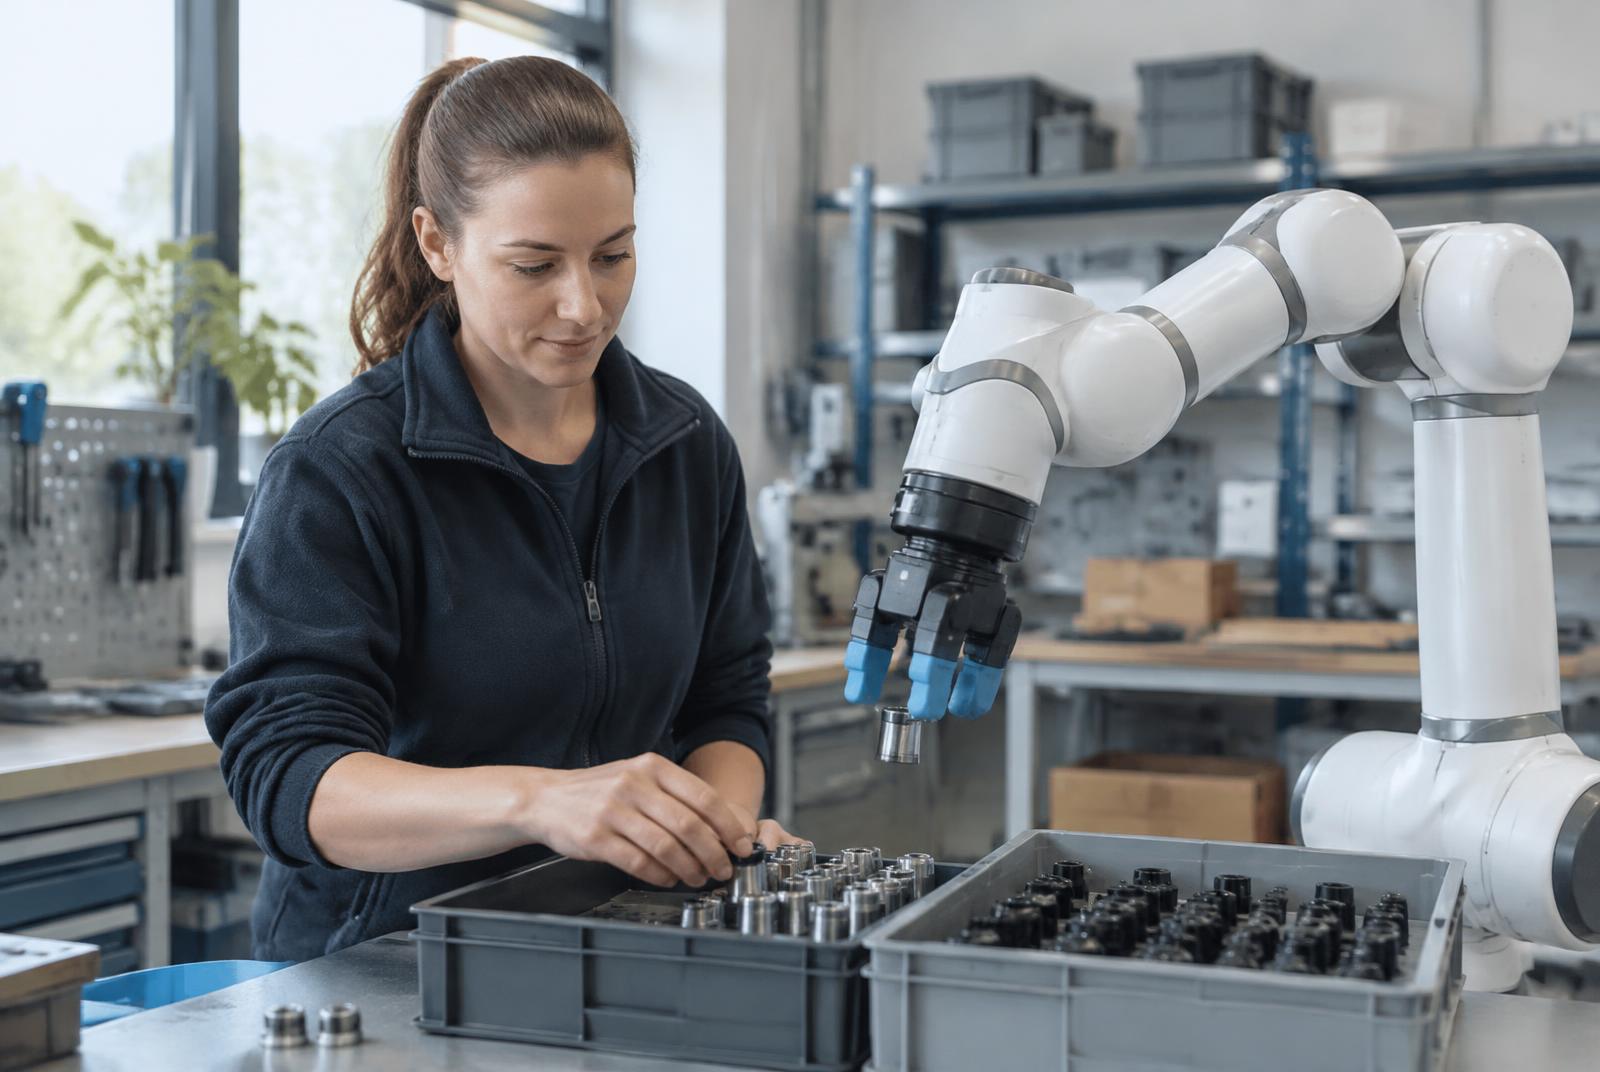
Pour les PME qui démarrent : un premier poste assisté, mesurable et réversible. Programmation simple, reprise en main par vos équipes, puis extension poste par poste.
Démarche
Du poste observé au robot en production
Un projet robotique réussi se joue surtout avant la première ligne de programme. Nous passons du temps au poste, avec les opérateurs, avant de proposer un robot.
- Étape 1
Analyse du poste
Tâche, cadence, pièce, poids, environnement, contraintes opérateurs. Nous filmons, nous mesurons.
- Étape 2
Faisabilité
Estimation de cycle, essais de préhension si besoin, premier chiffrage.
- Étape 3
Choix robot et effecteur
Robot, charge, portée, type de préhension. Conception de l'outil si nécessaire.
- Étape 4
Cellule et sécurité
Implantation, protections, analyse de risques, intégration aux flux existants.
- Étape 5
Programmation et mise au point
Trajectoires, automatisme, IHM, essais en atelier puis sur site.
- Étape 6
Formation et maintenance
Opérateurs et maintenance formés ; suivi et évolutions dans la durée.
Cas d'usage
Des situations que nous savons traiter
Palettisation et dépalettisation
Cartons, sacs ou caisses : plans de palettisation paramétrables par l'opérateur, changement de référence sans intervention.
Pick & place et packaging
Prise sur convoyeur, mise en carton ou en barquette.
Machine tending
Chargement et déchargement de machines-outils ou de presses.
Assemblage et vissage
Gestes répétitifs à précision constante, traçabilité du couple.
Contrôle et tri
Vision pour trier, écarter les non-conformes, mesurer.
Soudure et fin de ligne
Robot de soudure sur pièces répétitives, mise en carton et tests automatisés en fin de ligne.
Technologies et écosystème
- ABB
- FANUC
- KUKA
- Yaskawa
- Stäubli
- Universal Robots
- Siemens
- Schneider Electric
- Vision 2D/3D
- Barrières immatérielles
- Préhension par vide
- IHM
Liste indicative. Aucun partenariat officiel n'est sous-entendu.
Façon de travailler
- Étude de faisabilité
- Analyse du poste, essais de préhension si nécessaire, estimation de cadence.
- Projet clé en main
- Conception, intégration, mise en service, formation.
- Maintenance
- Contrat de suivi, évolutions de programme, pièces d'usure.
Quelle cadence faut-il pour justifier un robot ?
Ça dépend de la pénibilité, du coût du poste et de sa stabilité. L'étude de faisabilité donne une réponse chiffrée.
Robot industriel ou cobot ?
Le cobot convient aux faibles charges et cadences modérées avec partage d'espace. Au-delà, un robot en cellule est plus adapté.
Qui gère la sécurité de la cellule ?
L'analyse de risques et les dispositifs de protection font partie du projet dès la conception.
Un poste à robotiser ?
Envoyez une vidéo du poste et quelques chiffres : pièce, cadence, poids. Nous vous disons si c'est faisable.
Décrivez-nous la situation
Pas de cahier des charges nécessaire. Quelques lignes suffisent pour savoir si nous pouvons vous aider.